汽车雷达传感器兼顾近距离泊车和远距离高速行驶两大场景,短距雷达实现泊车辅助,长距毫米波雷达完成高速跟车。本文分别解析车载雷达传感器在泊车辅助、高速跟车场景的工作逻辑,分析硬件搭配方案,同时说明实际使用当中的性能边界。
1、汽车雷达传感器适配泊车辅助系统
泊车辅助系统依靠车身周边的车载雷达传感器完成近距离探测,多采用24GHz短距雷达。汽车雷达传感器扫描车辆周边障碍物,测算与墙体、立柱、周边车辆的距离,把距离信号传输至车载控制器。当泊车过程距离障碍物过近,系统进行声光提醒,部分车型支持自动泊车介入,辅助驾驶员完成车位驶入驶出。雷达不受光线影响,地下车库暗光环境也可以稳定工作。
2、车载雷达传感器保障高速跟车行驶
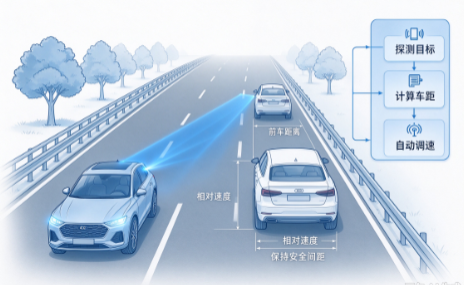
高速跟车也就是ACC自适应巡航,主要依靠车头77GHz长距毫米波雷达实现。车载雷达传感器持续探测前方车辆,实时获取前车距离、相对行驶速度。在高速路面行驶时,汽车雷达传感器将目标数据持续上传,车辆自动调节车速,跟前车保持安全间距,前车减速本车同步减速,前车加速本车随之提速,有效减轻长时间高速驾驶的操作负担。
3、双场景雷达硬件搭配方案
泊车辅助依赖角雷达,侧重近距离、大角度范围探测;高速跟车依赖车头主雷达,侧重远距离定向探测。整车通过长短搭配的汽车雷达传感器组合,一套硬件体系同时覆盖低速泊车与高速跟车两大工况。雷达采集的数据交由域控制器处理,区分车辆行驶速度,自动切换对应功能逻辑。
4、场景使用的注意要点
泊车辅助属于近距离感知,对于细小低矮障碍物存在识别盲区,不能完全依赖雷达;高速跟车的车载雷达传感器遇到暴雨浓雾,探测距离会出现衰减。保险杠污渍、剐蹭变形会干扰信号输出,定期保持雷达探头清洁,才能保障泊车辅助与高速跟车功能稳定运行。