智能驾驶方案的落地离不开可靠的环境感知硬件,车载雷达传感器不受光照、雨雾影响,弥补视觉感知缺陷。本文介绍车载雷达的技术特性,讲解不同雷达在整套智驾方案里的分工,分析多传感器融合架构,梳理雷达推动智驾方案量产落地的价值与技术发展方向。
1、智驾方案对感知硬件的硬性要求
智能驾驶需要持续感知车辆周边环境,全天候识别车辆、行人、障碍物。纯摄像头方案容易受逆光、黑夜、大雾干扰,识别稳定性不足。一套成熟可量产的智驾方案,必须配备冗余感知器件。车载雷达凭借全天候探测能力,成为智驾感知系统不可或缺的核心硬件,保障系统在复杂天气稳定运行。
2、车载雷达传感器在智驾系统中的分工
车载雷达包含长距前雷达与短距角雷达。长距77GHz毫米波雷达主要负责远距离目标探测,支撑ACC自适应巡航、前向碰撞预警、紧急制动;车身四角布置的角雷达,用于盲区监测、变道辅助、后方横穿预警,覆盖车辆侧近场区域。多颗雷达协同,完成车辆全周边环境探测。
3、雷达与其他传感器融合构建完整智驾方案
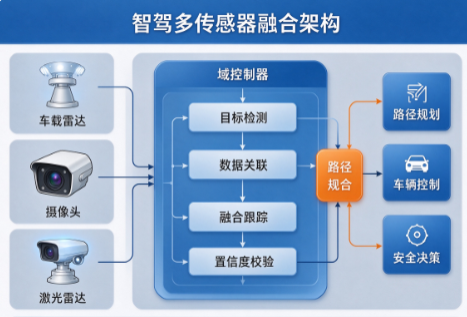
雷达输出目标距离、相对速度、方位数据,和摄像头、激光雷达数据做融合校验。摄像头负责物体分类识别,雷达负责测距测速,相互弥补短板。融合之后的感知结果输入域控制器,完成路径规划与车辆控制,降低单一传感器误检漏检风险,提升整套智驾方案的安全性。
4、雷达技术迭代助力智驾方案量产普及
传统毫米波雷达角度分辨率有限,新一代4D毫米波雷达新增高度维度检测,可以识别路桩、井盖等低矮障碍物。雷达器件小型化、低成本化,大幅降低整套智驾方案硬件成本,推动L2+级辅助驾驶下放到家用车型。未来雷达将持续优化点云能力,支撑更高等级自动驾驶方案开发。