自动化机器人装配工况下,单纯依靠位置控制经常出现零件压裂、卡滞、装配不到位等故障。本文从现场生产实际出发,讲解力传感器柔性力控实现方式,对比传统位置控制的差距,同时梳理传感器标定、参数设置、抗干扰等调试实操经验,帮助解决精密装配生产痛点。
1、机器人刚性装配现存生产痛点
很多自动化产线的机器人装配采用纯位置控制,依靠预设坐标完成压装、插装。受工件加工公差、工装定位误差影响,机械臂容易发生硬顶,造成零件卡滞、压损。视觉只能补偿位置偏差,无法感知接触力度,仅靠位置控制,精密装配的良品率很难保障,返工报废成本较高。
2、力传感器柔性力控实现原理
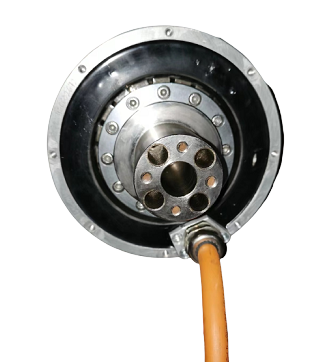
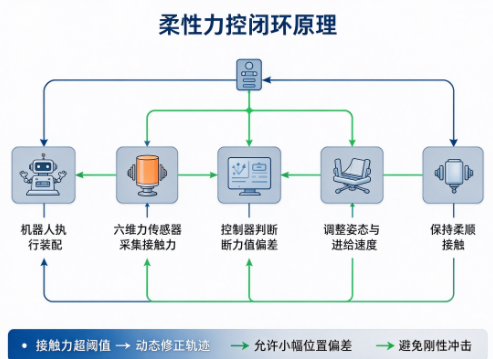
在机器人末端法兰安装六维力传感器,作业时实时采集接触力与力矩,并回传至机器人控制器。系统不再死板执行既定轨迹,当接触力超出设定区间,会自动调整机械臂姿态、进给速度,补偿对位偏差,实现柔顺接触。通过力信号闭环,完成位置和力的协同控制,规避刚性冲击损坏工件。
3、柔性力控与传统位置控制核心区别
传统位置控制以坐标为核心,机械臂只追求到达指定点位,不检测接触受力。柔性力控则以接触力作为反馈,允许小幅位置误差,把装配力稳定控制在合理区间。多用于销钉插装、轴承压装、壳体对接等工艺,遇到轻微错位也可自适应装配,减少工件磕碰损伤。
4、现场调试落地关键要点
使用前务必做自重标定,消除夹具自重带来的数据漂移。结合工件材质设定力阈值,防止力过大压坏零件或力不足装配不到位。车间电机振动、电磁干扰会产生信号杂波,需要开启滤波算法,线缆做好固定防护。调试完成后,能够有效降低不良率,减少人工复检工作量。